Bài viết này của Sensors Việt Nam sẽ hướng dẫn chi tiết cách kết nối nhiều cảm biến RS485 theo trình tự chuẩn kỹ thuật - từ việc chọn cáp, đấu dây nhiều cảm biến RS485 cho đến kiểm tra trước khi đưa vào vận hành.
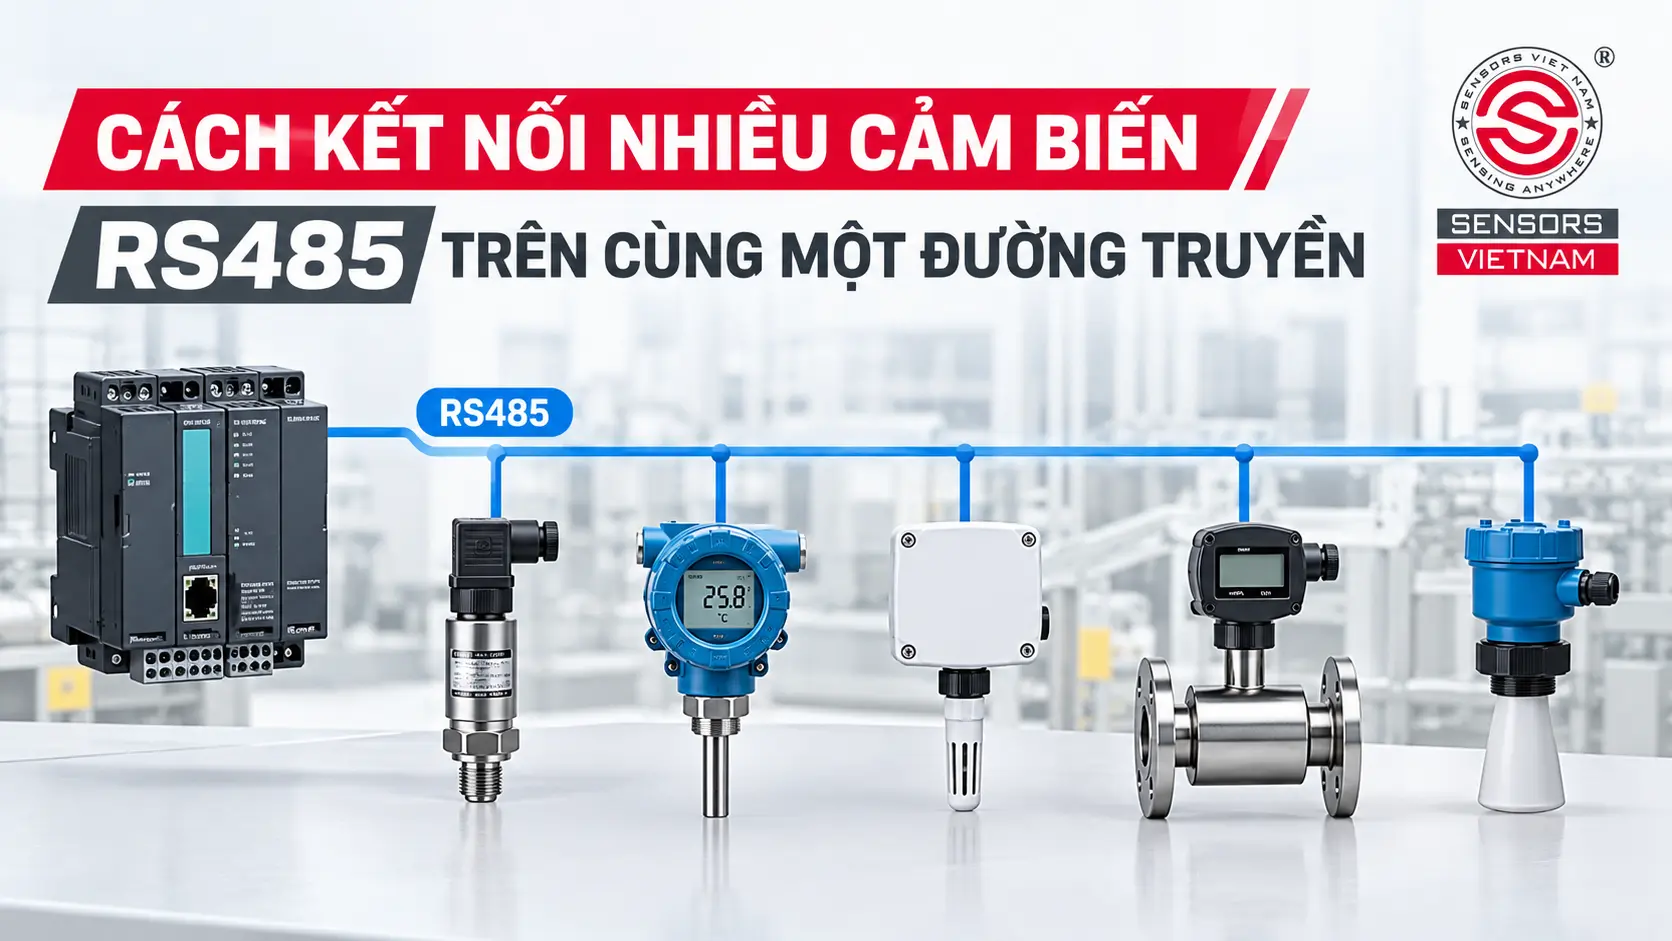
RS485 LÀ GÌ? VÌ SAO CÓ THỂ KẾT NỐI NHIỀU CẢM BIẾN RS485?
RS485 (hay còn gọi là TIA/EIA-485) là chuẩn truyền thông lớp vật lý dùng tín hiệu vi sai trên hai dây A và B. Chuẩn RS485 hiện được tin dùng rộng rãi để kết nối cảm biến công nghiệp với PLC/máy tính/gateway/BMS nhờ khả năng chống nhiễu rất tốt trong môi trường nhà máy, tủ điện, trạm bơm, hệ thống HVAC…
Đặc điểm nổi bật nhất của RS485 là truyền dữ liệu trên quãng đường dài và có thể kết nối nhiều thiết bị trên cùng một đường truyền (bus).
Lưu ý: Modbus RTU và RS485 thường đi liền với nhau nhưng chúng không phải là một - RS485 quy định điện áp và cách truyền tín hiệu. Trong khi đó Modbus RTU là giao thức chạy trên RS485 - quy định toàn bộ các vấn đề liên quan đến gửi lệnh và nhận phản hồi tín hiệu.
CẤU TẠO PHỔ BIẾN CỦA MẠNG RS485 CÓ NHIỀU CẢM BIẾN
Để nắm được cách đấu dây Modbus RTU RS485 cho cảm biến/cách kết nối nhiều cảm biến RS485 thì chúng ta cần hiểu rõ cấu trúc của RS485. Thực tế, một mạng RS485 đi cùng Modbus RTU cơ bản thường được cấu thành từ 4 phần chính - bao gồm:
Master - Thiết bị chủ: Có thể là PLC, gateway IoT, HMI hoặc bộ chuyển đổi USB-RS485. Đây là thiết bị duy nhất có quyền chủ động gửi lệnh hỏi.
Slave - Thiết bị chấp hành: Trong trường hợp này thì thiết bị chấp hành là các cảm biến RS485. Mỗi cảm biến được gán một địa chỉ riêng. Chỉ cảm biến được master gọi đúng tên mới phản hồi lệnh.
Đường dẫn (bus): Sử dụng cáp xoắn đôi có bọc chống nhiễu.
Hai điện trở đầu cuối: Được gắn ở hai đầu vật lý xa nhau nhất của đường truyền.
Mỗi thiết bị chấp hành (cảm biến) trên bus RS485 thường có ba cực tín hiệu: A (D-), B (D+) và GND làm tham chiếu chung. Hãy nhớ kỹ điều này vì nó rất quan trọng trong quá trình kết nối nhiều cảm biến RS485.
NGUYÊN LÝ HOẠT ĐỘNG CỦA MẠNG RS485 CÓ NHIỀU CẢM BIẾN
Giao thức truyền thông Modbus RTU RS485 hoạt động theo hình thức bán song công 2 dây. Theo đó, tại mỗi thời điểm cụ thể chỉ một thiết bị được “giao tiếp”: Master gửi khung lệnh kèm địa chỉ slave → Mọi cảm biến trên bus đều nhận được lệnh này, nhưng chỉ cảm biến được gọi tên mới có quyền trả lời → Tránh xung đột trên bus.
Quy tắc quan trọng nhất để giao thức truyền thông Modbus RTU RS485 hoạt động hiệu quả và chính xác là các thiết bị trên cùng một đường bus không được trùng địa chỉ. Nếu trùng, cả hai thiết bị có thể cùng gửi phản hồi, gây xung đột đường truyền, mã bị méo hoặc không truyền dữ liệu hợp lệ.
THÔNG SỐ KỸ THUẬT CẦN BIẾT TRƯỚC KHI KẾT NỐI NHIỀU CẢM BIẾN RS485
Trước khi kết nối nhiều cảm biến RS485/đấu dây nhiều cảm biến RS485 thì kỹ thuật viên cần nắm được các thông số kỹ thuật cốt lõi sau đây:
| Thông số | Giá trị tham khảo |
| Số thiết bị mỗi bus | 32 unit loads; có thể tới 256 nếu transceiver 1/8 tải |
| Địa chỉ Modbus RTU | 1 - 247 |
| Cáp kết nối | Xoắn đôi, trở kháng đặc trưng khoảng 120Ω, có bọc chống nhiễu |
| Điện trở đầu cuối | 120Ω, đặt ở hai đầu bus |
| Chiều dài cáp | Khoảng 1200m ở 9600 bps, chiều dài cáp giảm khi tốc độ baud tăng lên |
Lưu ý: Khoảng cách và tốc độ trên RS485 sẽ tỉ lệ nghịch. Thông thường, ở tốc độ 9600 bps bus đạt khoảng cách đi dây tầm 1200m, ở tốc độ baud 38400 bps thì khoảng cách đi dây giảm còn khoảng 800m và ở baud rate 115200 bps thì khoảng cách truyền nằm ở mức 400m. Trong hầu hết các ứng dụng phổ biến hiện nay, tốc độ truyền tín hiệu RS485 ~9600 bps thường là lựa chọn ổn định nhất.
SƠ ĐỒ KẾT NỐI NHIỀU CẢM BIẾN RS485 CHUẨN KỸ THUẬT
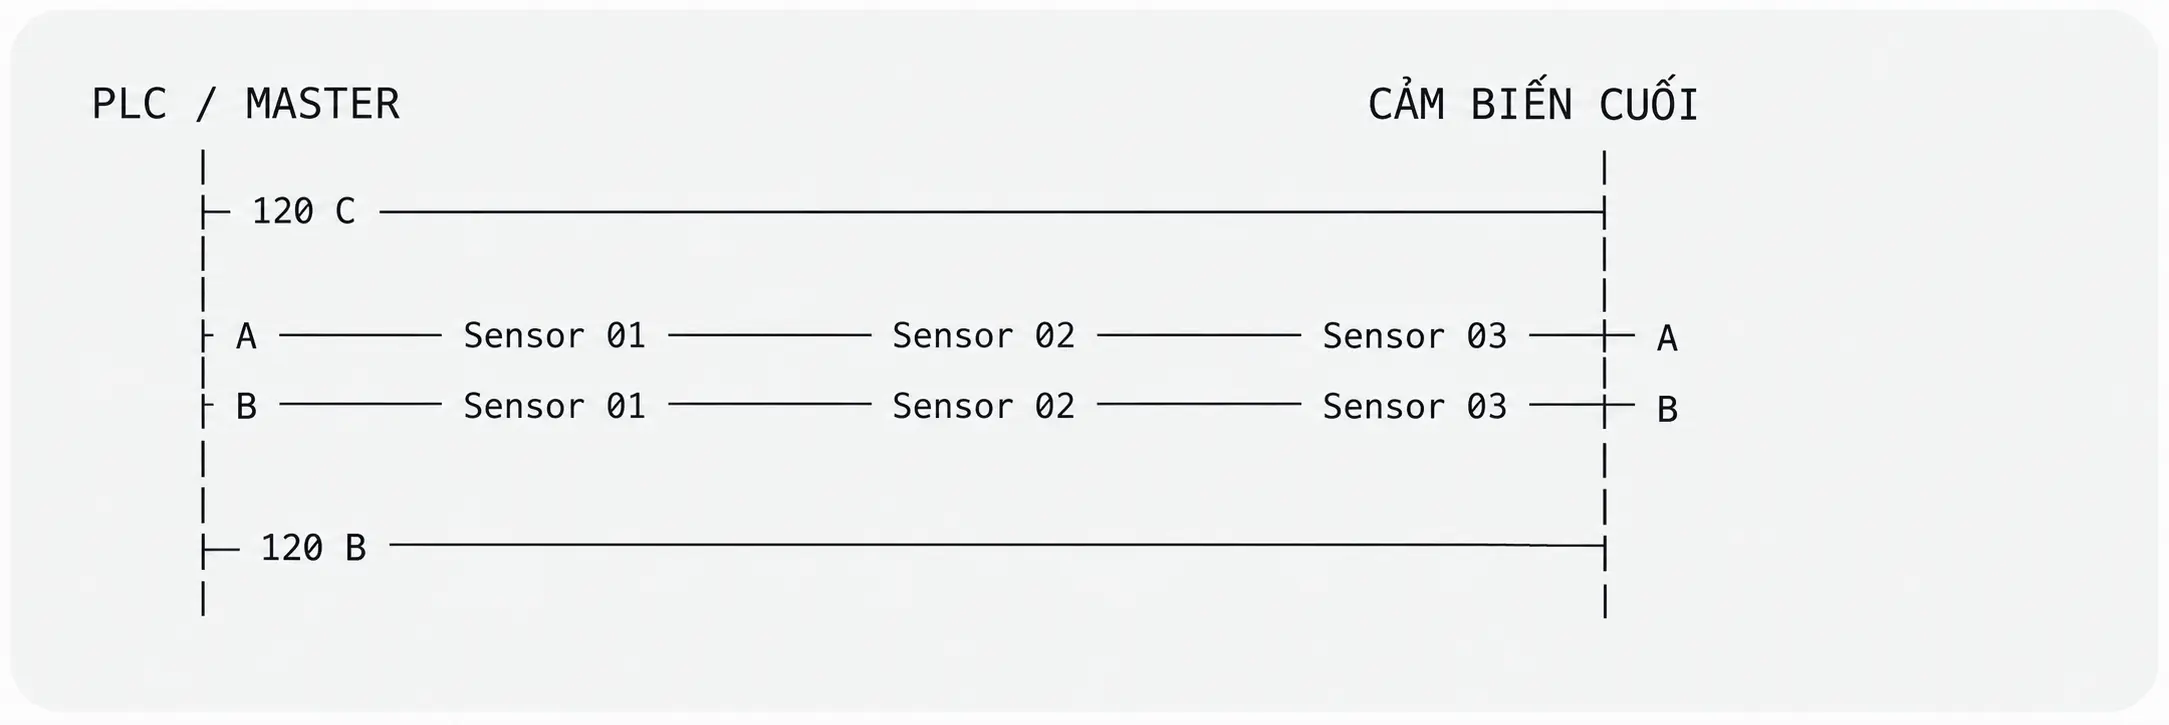
Giao tiếp RS485 được thiết kế theo cấu trúc daisy-chain (bus topology). Dây cáp tín hiệu sẽ đi từ thiết bị chủ (master) lần lượt nối tiếp qua các slave (cảm biến thứ nhất, rồi nối tiếp sang cảm biến thứ hai, nối tiếp sang cảm biến thứ ba…cứ thế đến thiết bị cuối cùng).
PLC → Cảm biến 1 → Cảm biến 2 → Cảm biến 3 → Cảm biến 4
Cách kết nối nhiều cảm biến RS485 - Hướng dẫn cụ thể từng bước:
Bước 1: Kiểm tra ngõ ra của toàn bộ cảm biến
Trước khi đấu dây nhiều cảm biến RS485/kết nối nhiều cảm biến RS485, các kỹ sư cần đảm bảo tất cả các cảm biến đều có cùng chuẩn giao tiếp và cùng giao thức với master. Cần hiểu: Dù hai thiết bị cùng có giao tiếp RS485 nhưng sử dụng giao thức/cấu hình truyền thông khác nhau thì cũng không thể kết nối được.
Bước 2: Xác định chân A/B hoặc D0/D1
Đây là yếu tố quan trọng nhưng cũng là lỗi rất phổ biến trong quá trình kết nối nhiều cảm biến RS485. Việc đấu sai hai dây truyền thông có thể khiến các thiết bị không thể giao tiếp hoặc giao tiếp không ổn định. Nguyên nhân của lỗi này đơn giản là vì cách kết nối/ký hiệu chân cảm biến RS485 giữa các nhà sản xuất đôi khi không giống nhau. Một nhà sản xuất có thể ghi là A/B, trong khi nhà sản xuất khác có thể ghi: D+/D-, D1/D0, 485+/485- hoặc các ký hiệu tương tự khác.
Vì vậy không nên xác định cực tính mặc định là A/B mà cần xem sơ đồ terminal trong datasheet của cảm biến.
Bước 3: Kiểm tra tên gọi là các thông số quan trọng
Ở bước này, các kỹ thuật viên cần thực hiện 2 công việc: Thứ nhất là lập bảng địa chỉ cảm biến chính xác (ví dụ: cảm biến nhiệt độ khu vực A → 01, cảm biến nhiệt độ khu vực B → 02, cảm biến độ ẩm khu vực A → 03, cảm biến độ ẩm khu vực B → 04…). Thứ hai là thống nhất các thông số quan trọng như baud rate, parity và stop bit trên toàn bộ thiết bị slave và master.
Bước 4: Sơ đồ kết nối nhiều cảm biến RS485 trên cùng bus
Sau khi xác định đúng chân, người dùng tiến hành đấu dây nhiều cảm biến RS485 theo sơ đồ sau:
A → A → A → A
B → B → B → B
COM → COM → COM → COM
Trong trường hợp các cảm biến yêu cầu nguồn cấp riêng: +V → nguồn cảm biến; 0V → nguồn cảm biến.
Lưu ý: Đây là sơ đồ kết nối cảm biến RS485 tham khảo, quá trình đấu nối nhiều cảm biến RS485 vẫn phải được thực hiện đúng theo sơ đồ terminal của nhà sản xuất cảm biến.
Bước 5: Lắp điện trở đầu cuối
Sau khi kết nối nhiều cảm biến RS485 trên cùng một bus xong, các kỹ sư cần kiểm tra và lắp điện trở kết thúc tại hai đầu vật lý của đường truyền. Với mạng RS485, giá trị điện trở thông dụng là 120 Ω, được mắc song song giữa hai đường tín hiệu A và B (hoặc D+ và D−).
CÀI ĐẶT TÊN CHO SLAVE TRƯỚC KHI KẾT NỐI NHIỀU CẢM BIẾN RS485
Đây là yếu tố bắt buộc phải thực hiện đúng khi kết nối nhiều cảm biến RS485 sử dụng giao thức Modbus RTU. Theo đó, mỗi cảm biến phải được gán một địa chỉ riêng, đánh số từ 1-247. Tốt nhất, các kỹ sư nên cài đặt địa chỉ cho toàn bộ cảm biến trước khi đấu nối lên cùng một bus.
Ví dụ:
Cảm biến nhiệt độ 1 → 01
Cảm biến nhiệt độ 2 → 02
Cảm biến nhiệt độ 3 → 03
Cảm biến nhiệt độ 4 → 04
Cảm biến nhiệt độ 5 → 05
Nếu hai cảm biến được gán chung địa chỉ thì cả hai có thể cùng phản hồi khi master gửi yêu cầu đến địa chỉ đó. Điều này sẽ dẫn đến xung đột dữ liệu và hệ quả thường là hệ thống không thể giao tiếp được hoặc giao tiếp kém ổn định.
Mọi thắc mắc về cách kết nối nhiều cảm biến RS485, bạn vui lòng liên hệ hotline 0911 660 660 hoặc truy cập website https://cambien.com.vn/ | https://www.sensors.vn/ để được các chuyên viên của Sensors Việt Nam hỗ trợ trực tiếp, nhanh chóng và tận tình nhất!